Связь автомобиля
с цифровой платформой
Архитектура, подключение и передача данных.
Как работает устройство ME Systems
- Шаг 01
Подключение
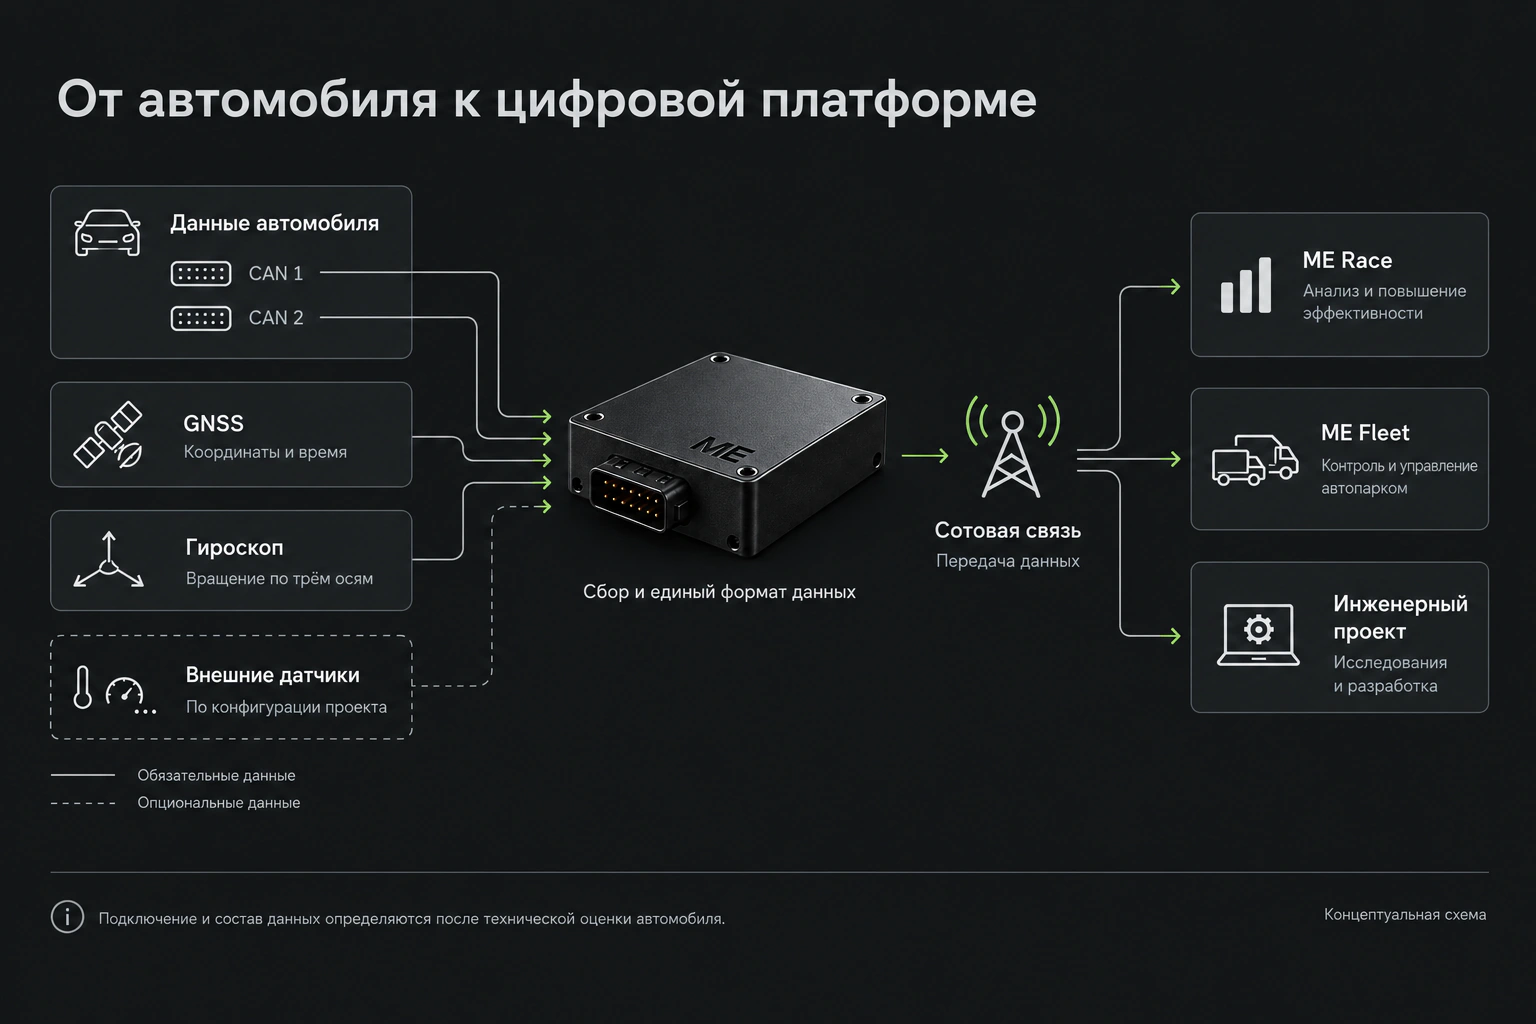
Два независимых CAN-интерфейса. Способ подключения подбирается под конкретный автомобиль.
- Шаг 02
Сбор сигналов
Параметры автомобиля дополняются координатами GNSS и измерениями гироскопа.
- Шаг 03
Единый формат
Сигналы разных источников приводятся к единому формату для дальнейшего анализа.
- Шаг 04
Передача
Через сотовую связь данные передаются в ME Race, ME Fleet или индивидуальный инженерный проект.
Связь автомобиля с цифровой платформой
Vehicle Data — аппаратно-программный слой ME Systems, который связывает реальный автомобиль с цифровыми продуктами платформы. Это не просто трекер и не отдельный массовый продукт.
Его задача — получать необходимые данные автомобиля, дополнять их навигационными и инерциальными измерениями, приводить к единому формату и передавать в ME Race, ME Fleet или индивидуальный инженерный проект.
Подключение под конкретный автомобиль
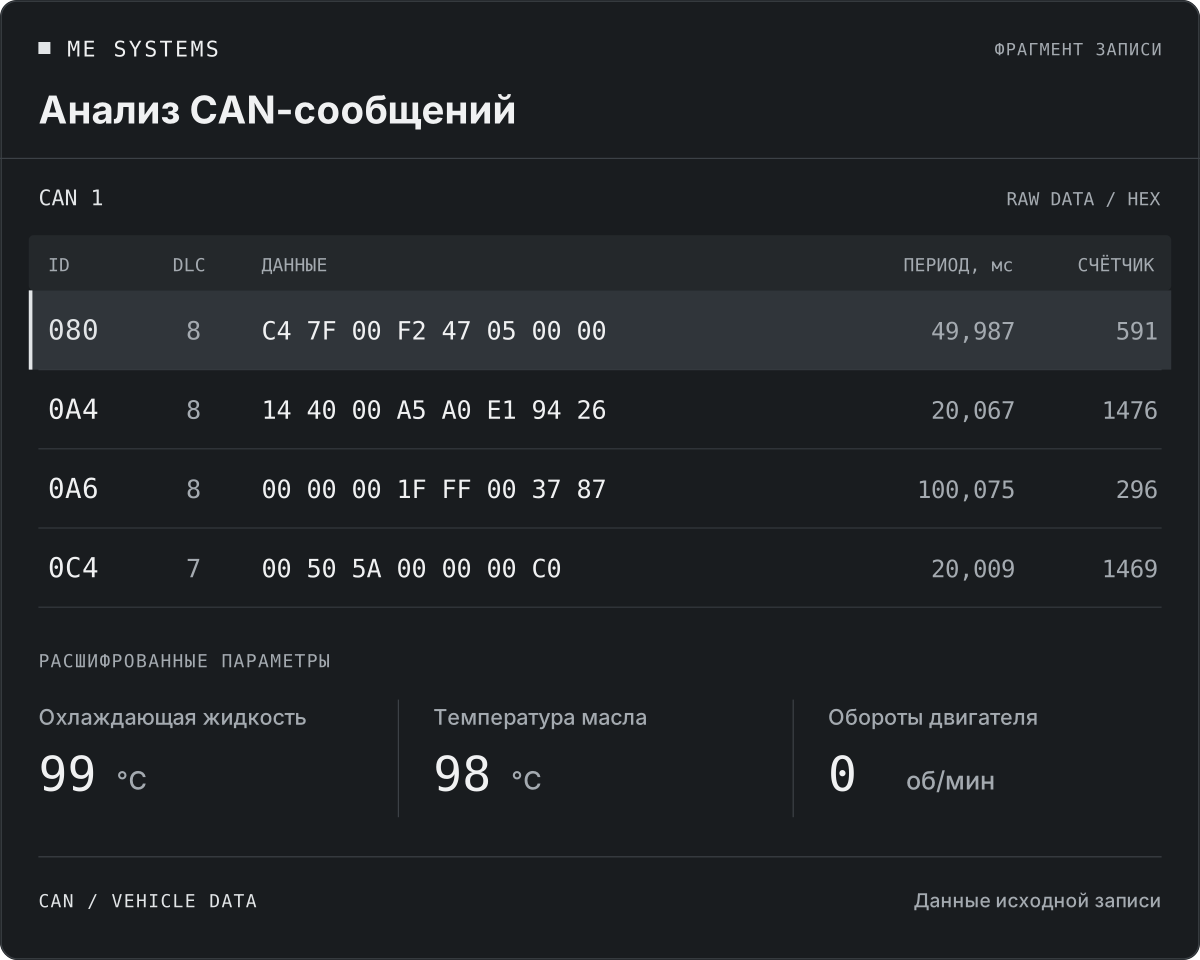
Система конфигурируется под задачу конкретного автомобиля. На борту предусмотрены два независимых CAN-интерфейса, поэтому платформа может одновременно работать с разными шинами передачи данных.
Например, основные параметры движения и работы силового агрегата могут считываться из Powertrain CAN, а статусы самодиагностики систем — из Diagnostic CAN. Если нужные данные находятся в кластере FlexRay и добавление нового абонента в него нецелесообразно, интеграция может строиться через диагностическую CAN-шину или DoIP.
Способ подключения, состав доступных данных и совместимость определяются после технической оценки автомобиля и сценария применения.
Навигация и инерциальные измерения
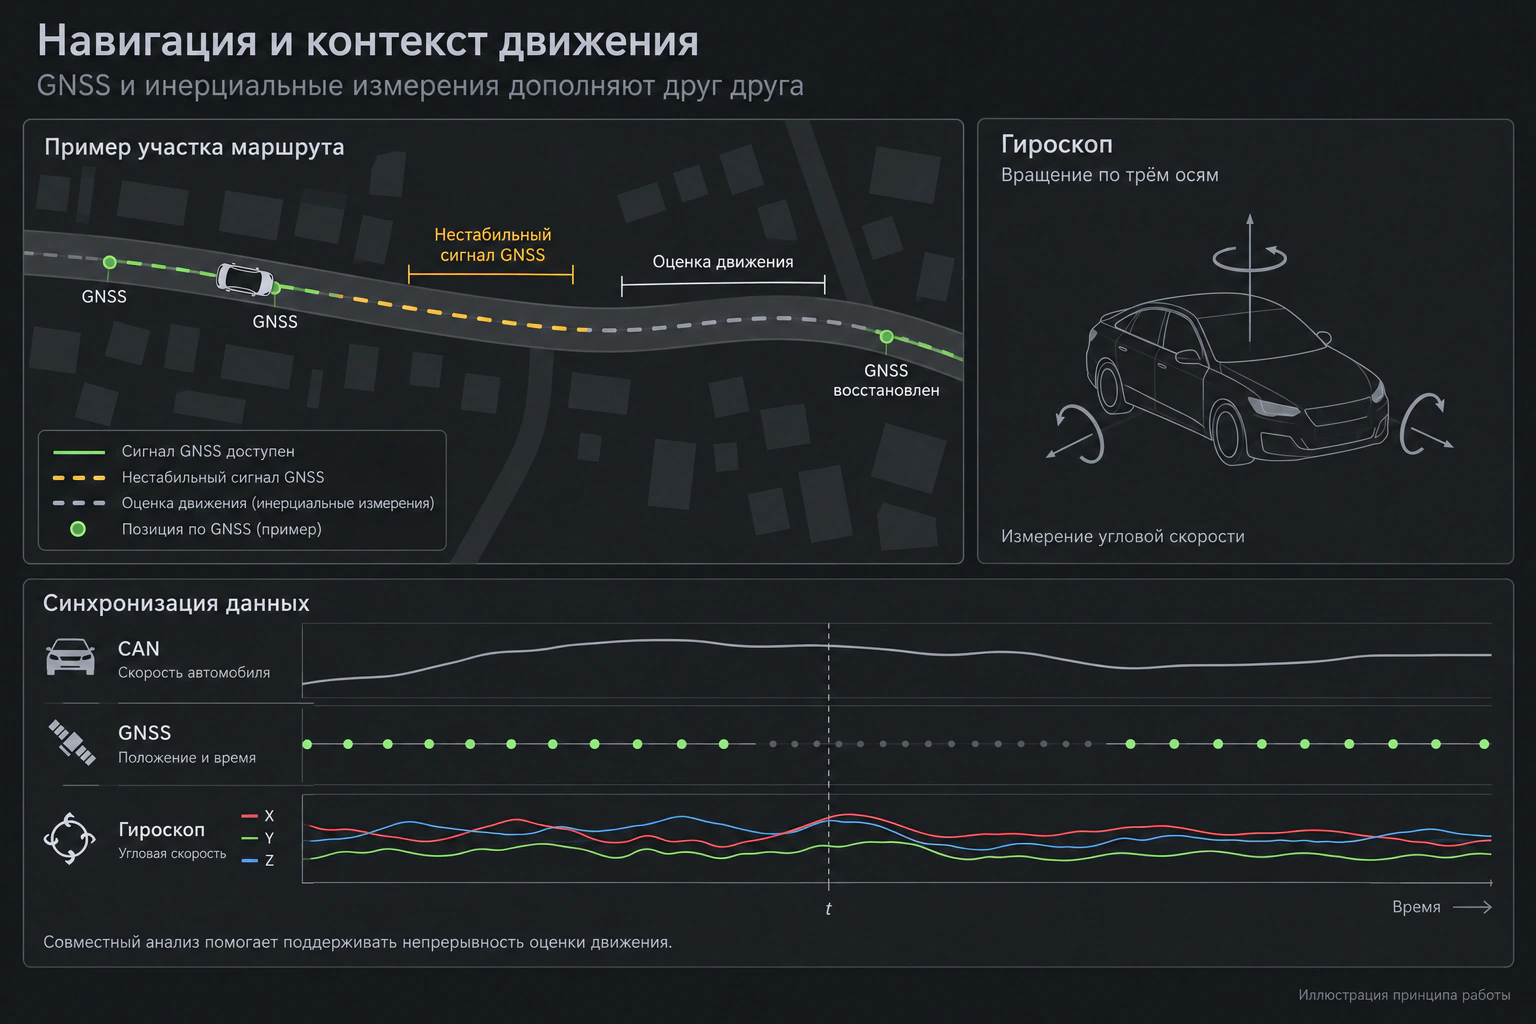
Vehicle Data также включает навигационный модуль и трёхосевой гироскоп. Навигационный модуль сопоставляет данные с местом и временем, а инерциальные измерения дополняют картину движения автомобиля.
При нестабильном сигнале GNSS инерциальные измерения дополняют данные позиционирования и помогают поддерживать непрерывность оценки движения автомобиля. Совместный анализ этих данных позволяет, например, отличить удар в подвеску при попадании в яму от события, которое может указывать на ДТП.
События и резервное оповещение
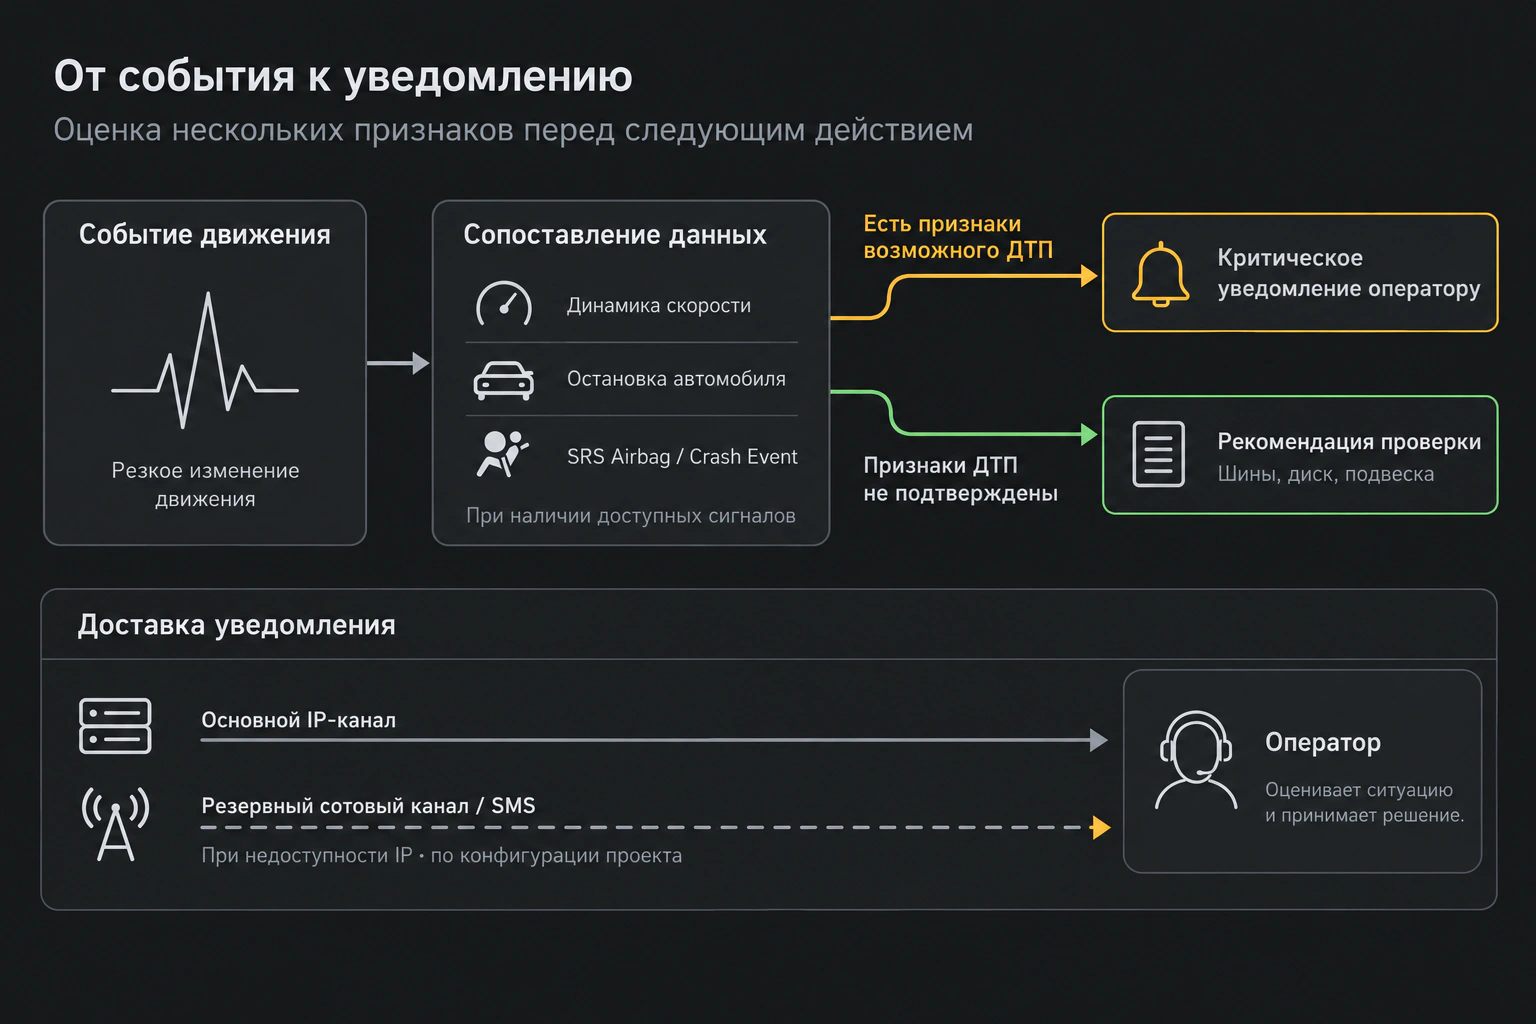
Если резкое ускорение подтверждается замедлением, остановкой, состоянием индикатора SRS Airbag или сообщением Crash Event в CAN-шине, система может сформировать критическое уведомление для оператора. При недоступности основного IP-канала сообщение может передаваться через резервный сотовый M2M-канал или по SMS с использованием SMPP-шлюза.
При необходимости в проект может быть включён сценарий оповещения аварийных служб. Если признаки ДТП не подтверждаются, AI-ассистент может рекомендовать проверку шин, колёсного диска и подвески.
Связь и дополнительная сенсорика
Модуль оснащён сотовой системой связи, поддерживающей каналы 2G, 3G и 4G. Она обеспечивает передачу данных через доступный интернет-канал, а при его деградации или недоступности позволяет использовать предусмотренный резервный сценарий связи.
При необходимости платформа дополняется внешними аналоговыми датчиками: в устройстве предусмотрены каналы АЦП/ЦАП. Это позволяет объединять штатные данные автомобиля, данные CAN, DoIP, GNSS, гироскопа и дополнительной сенсорики в едином потоке.
Такая архитектура делает Vehicle Data гибкой инженерной основой для разных типов транспорта, но не предполагает универсальную совместимость без предварительной технической оценки.